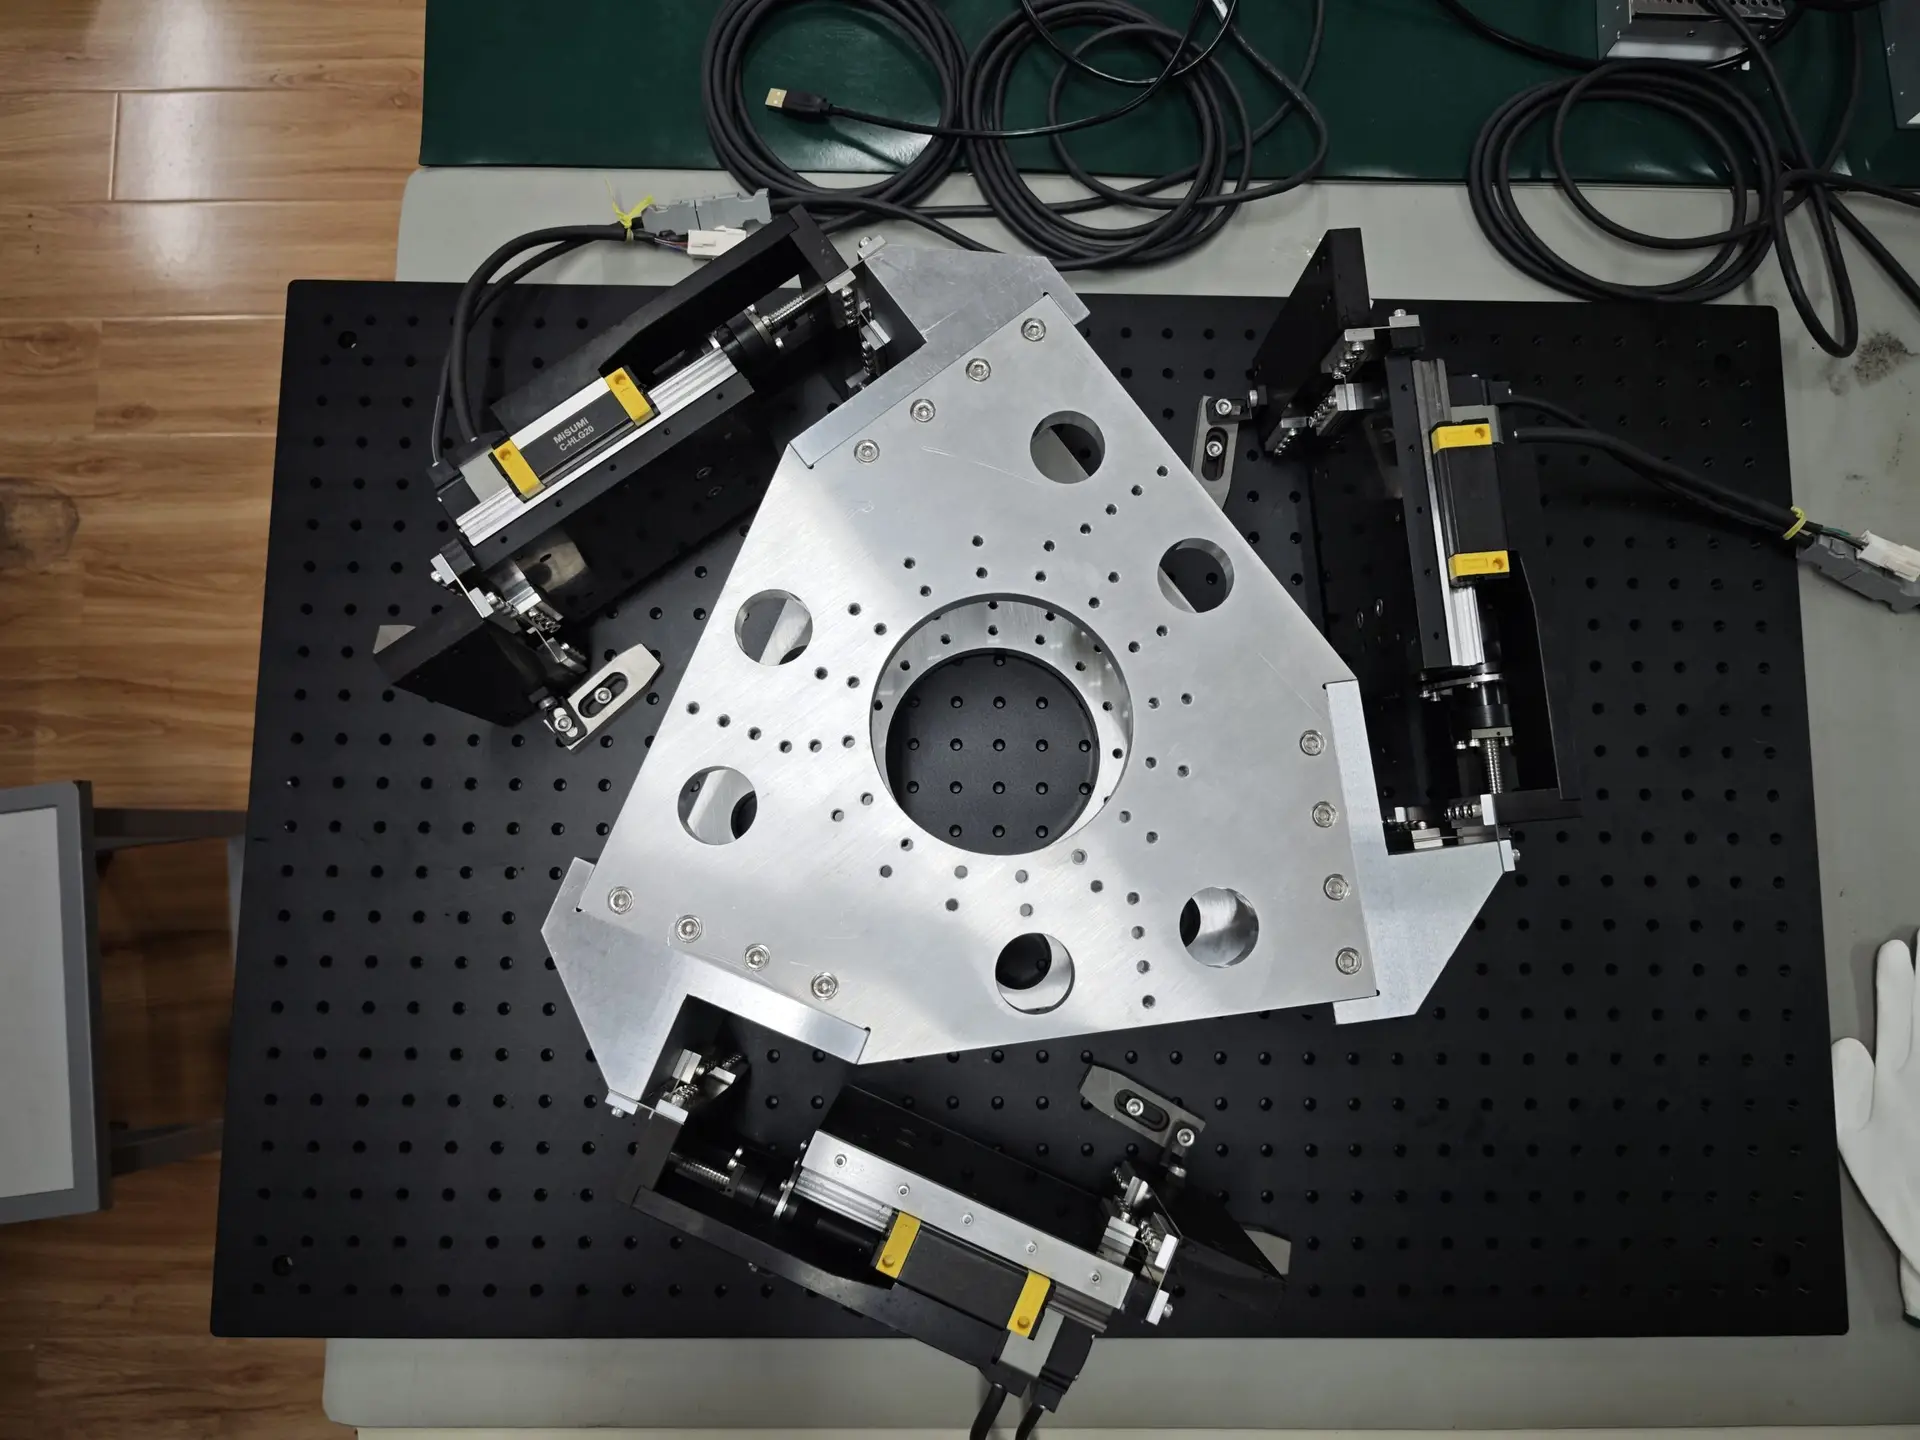
项目概述
大型光学望远镜观测过程中,姿态变化、环境温度波动及重力作用易引发结构变形,导致主镜与次镜相对位移,产生光学失调误差,严重影响成像质量。传统刚性关节并联机构存在间隙、摩擦等问题,难以满足望远镜微小位移补偿的高精度、高刚度及有限安装空间需求。本项目核心聚焦望远镜光学失调误差主动补偿,融合柔性铰链无间隙、无摩擦、响应灵敏的特性与并联机构高刚度、高承载力、结构紧凑的优势,设计一种平面三自由度柔性铰链并联机器人,实现对大质量光学镜片的高精度位移与姿态调整,有效修正结构变形引发的光学误差,提升望远镜在复杂工况下的成像稳定性与精度,为大型光学望远镜主动光学补偿系统提供可靠的机械结构解决方案。
个人负责工作
本人全程主导该机器人的设计、仿真、实验验证全流程工作,具体负责内容如下:
整体结构设计与选型:确定平面三自由度并联机器人总体设计思路,完成机构构型选型,选用RPR型并联机构与十字交叉型柔性铰链,设计动平台、移动副等核心部件的结构参数,兼顾高刚度、轻量化与结构紧凑性,适配望远镜安装空间需求。
核心部件设计与优化:负责移动副与线性驱动器设计,采用电机驱动滚珠丝杠结构,增设LVDT位移传感器实现位移精准检测;设计双层对称式动平台,通过减重孔优化实现轻量化与高承载平衡,确保200kg负载下的结构稳定性。
运动学、动力学建模与仿真:建立机器人运动学数学模型,完成逆解运动学求解;利用SolidWorks/Simulation开展有限元分析,包括动平台、柔性铰链及整机的模态分析与刚度仿真;基于Matlab搭建运动学仿真平台,计算机构工作空间,验证不同轨迹下的运动特性,为结构优化提供理论支撑。
实验平台搭建与性能验证:利用CNC技术加工零件,完成实验样机组装与校准;开展驱动副重复定位精度、运动分辨率及整机位移测试,采用LVDT、万分表等高精度设备采集数据,分析实验误差,验证设计方案的合理性与可行性。
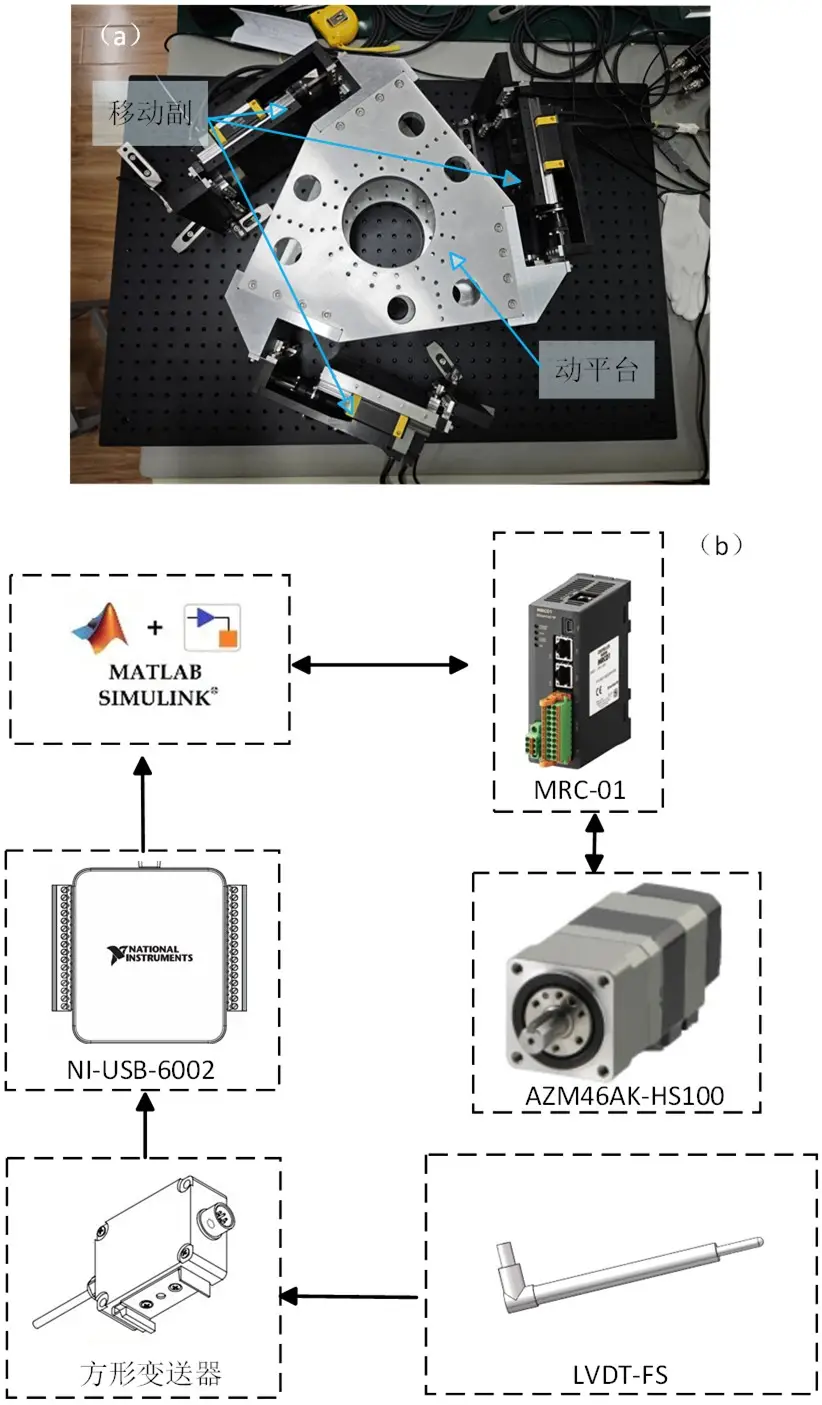
项目成果
毕业论文:项目研究成果形成本科毕业论文《平面并联三自由度柔性铰链机器人设计》,系统阐述了机器人的结构设计、建模仿真、实验验证全过程,通过学校审核,获得良好评价,为同类高精度并联机器人设计提供参考。
实物与技术突破:完成平面并联三自由度柔性铰链机器人实物制作与调试,突破柔性铰链与并联机构的协同设计难题,实现微米级重复定位精度(≤1μm)、0.5μm运动分辨率,整机刚度满足望远镜光学补偿需求,验证了设计方案的实用性与可靠性。
仿真与实验成果:完成全套运动学、动力学仿真分析,明确机构工作空间与运动特性;搭建完整实验平台,形成系统的实验数据与误差分析报告,验证了有限元仿真模型的准确性,为后续闭环控制与误差补偿系统优化奠定基础。