项目概述
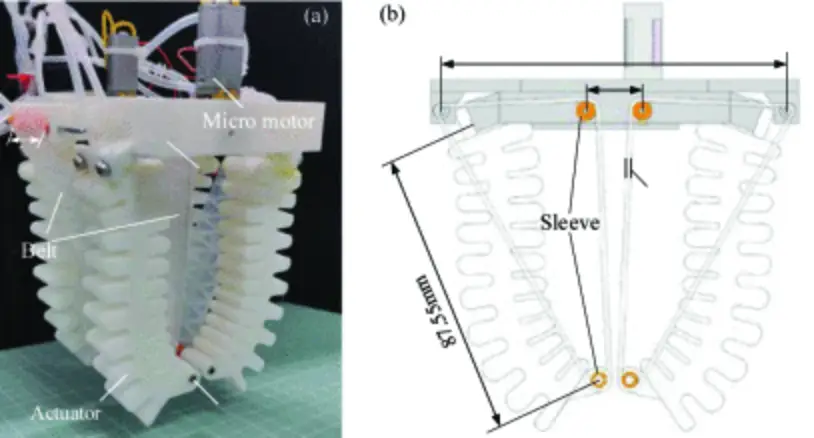
易碎物体的安全手内操作是机器人抓取领域的关键难点,传统夹持器刚性较强、力控精度不足,易对易碎物体造成挤压损伤,难以实现稳定抓取与操控。与上一项目(基于自适应包裹与主动弹性带的夹持器)相比,本项目核心差异在于聚焦易碎物体的安全操控需求,摒弃弹性带驱动模式,采用柔性主动表面+3D打印气囊结构,以气压驱动为核心,更侧重夹持的温和性与压力精细调控,而非刚性支撑与包裹适配;本项目提出一种柔性主动表面夹持器设计方案,以柔性结构为核心,结合主动驱动技术,实现对易碎物体的温和、稳定夹持,有效解决易碎物体抓取过程中的损伤问题,提升手内操作的安全性与可靠性,为易碎品加工、精密仪器装配、医疗样品操控等场景提供技术支撑。
个人负责工作
本人全程参与项目核心研发工作,具体负责内容如下:
机械结构设计与技术突破:负责设计抓手的机械结构,重点攻克3D打印气囊技术难题,通过反复实验调整打印参数,开展针对性结构优化,有效提升3D打印气囊的产出率与耐用性,保障抓手柔性结构的核心性能。
气囊设计参数优化:通过系列实验优化气囊设计参数,在相同气压条件下,显著增强气囊的弯曲度与手指夹持力量,实现柔性夹持与操控力的平衡,适配易碎物体的抓取需求。
力学分析与仿真测试:利用ABAQUS软件对手指结构进行力学分析与仿真,针对不同设计参数开展仿真验证,明确结构受力特性与形变规律,大幅提高实验效率与设计合理性,为结构优化提供理论支撑。
气路控制组件开发与同步控制:开发抓手气路控制组件,采用电磁阀、气瓶与调压阀,实现对四根手指的独立正负压力精细调控;基于Simulink平台,完成气路控制与电机的同步控制,确保夹持动作的平稳性、精准性,适配易碎物体的安全操控需求。
项目成果
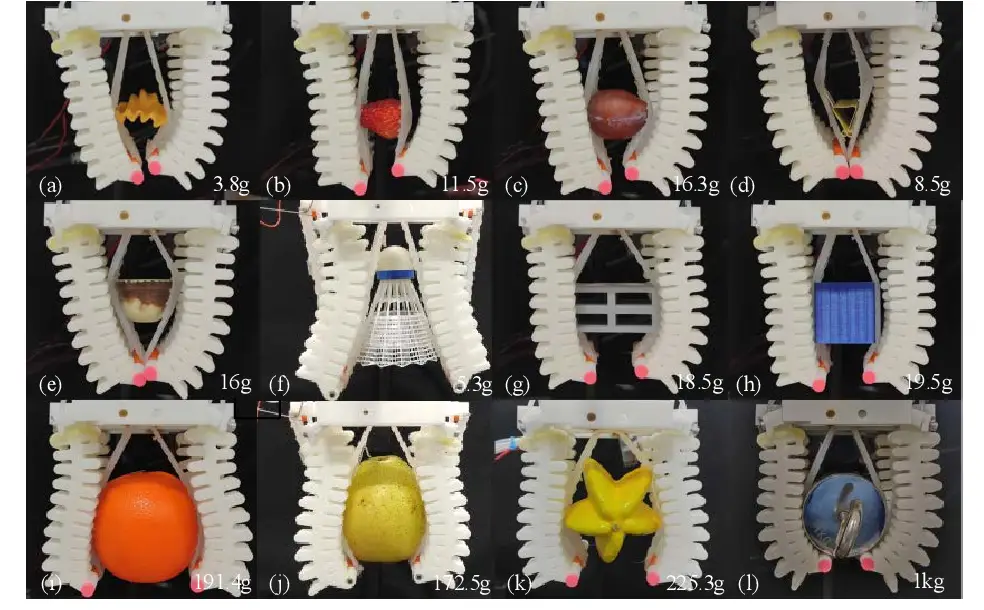
论文发表:项目相关研究成果发表于机器人领域国际顶会 IROS 2025,论文题目为《A Soft Active Surface Gripper for Safe In Hand Manipulation of Fragile Objects》,系统阐述了柔性主动表面夹持器的设计原理、技术突破、实验过程与研究结论,具有较高的学术价值与应用前景。
实物与技术突破:完成抓手实物制作与调试,成功突破3D打印气囊技术瓶颈,实现易碎物体的安全、稳定手内操作;完成气路控制组件与同步控制系统搭建,达成手指独立压力调控与动作同步,满足实际应用需求。